可伸縮性與加速比
加速比 = 串行執行時間 / 並行執行時間。2x 加速 = 並行耗時為串行一半。理想:雙核 2x、四核 4x。現實:多數應用進入多核時代**效能不升反降**。
Amdahl 定律:悲觀的上限
Gene Amdahl 發現:**優化部分對整體提升有上限**。
數學模型
程序可分為:可並行部分 P、串行部分 S = 1-P。N 處理器下加速比:
Speedup(N) = 1 / (S + P/N)
圖解演示
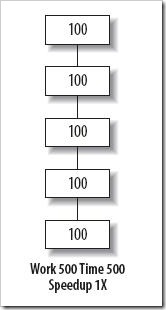 圖 1:5 個等價部分,各 100 秒,總 500 秒
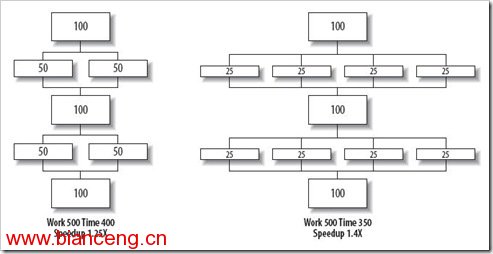 圖 2:2 部分分別 2x/4x 加速 → 總時間 400s/350s
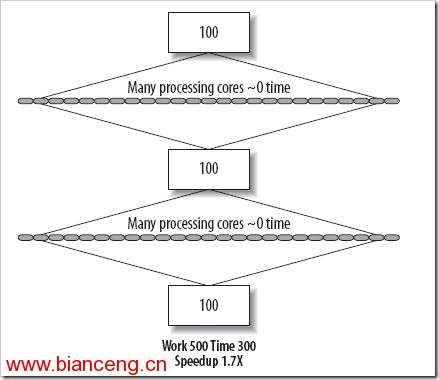 圖 3:無論多少核心,串行 300s 永不可破
核心洞見
- **串行部分形成硬天花板**:加速比極限 =
1/S。上例 S=0.6 → 極限 1.67x
- **邊際效應遞減**:增加核心帶來的增益急劇下降
- 指導意義:**盡量縮小串行部分**,否則堆疊硬體無意義
Gustafson 定律:樂觀的擴展視角
John Gustafson (Sandia 國家實驗室) 指出:**問題規模會隨資源增長而增長**。
Amdahl 的三個不切實際假設
- **最優串行算法受限於 CPU** — 忽略多核獨享 Cache 降低延遲的紅利
- **串行算法是最優解** — 部分問題本質並行,並行實現步驟更少
- **問題規模固定** — 現實中資源增 → 問題規模增 (更大數據集、更精細模擬、更高解析度)
圖解:問題規模隨並行度伸縮
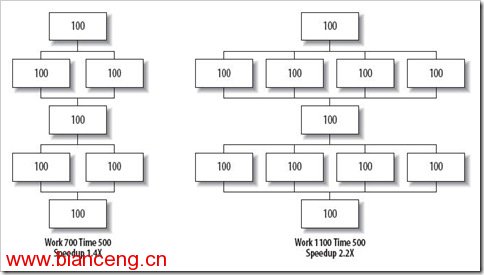 圖 4:並行部分隨核心數線性增長,串行部分佔比下降
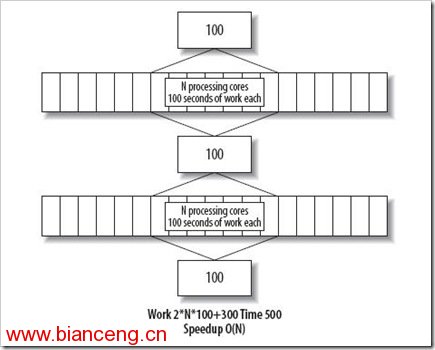 圖 5:最終效能隨處理器數線性增長 O(n)
核心洞見
- **串行部分佔比隨問題增大而稀釋**
- **可伸縮性 = 並行工作增長速度 > 串行開銷增長速度**
- 超算領域驗證:Gustafson 更貼近現實;但 Amdahl 時刻警惕「固定負載下的並行化極限」
串行演算法 vs 並行演算法
**最佳串行演算法 ≠ 最佳並行演算法**,反之亦然。
- 單核優化技巧 (分支預測、Cache 友好、指令級並行) 可能阻礙並行化
- 並行演算法常需犧牲單核效率換取擴展性 (如冗餘計算避免同步)
- **目標決定選擇**:固定負載求快 → Amdahl 視角;擴大問題規模 → Gustafson 視角
應對多核時代的唯一出路
放棄串行思維,開始並行思考。從需求分析、架構設計、演算法選型、資料結構、同步策略、測試驗證——**全鏈路並行化**。