AOE網(Activity On Edge Network)是項目管理中用於關鍵路徑分析的有向無環圖模型。本文提供完整的C語言實現,涵蓋圖的鄰接表構建、拓撲排序求最早/最晚事件時間、關鍵活動識別及關鍵路徑輸出全流程。
void CreateGraph(AOEGraph *G, int vexNum, int arcNum) {
    // 初始化頂點
    for (int i = 0; i < vexNum; i++) {
        printf("輸入頂點%d標識: ", i);
        scanf(" %c", &G->vertices[i].data);
        G->vertices[i].firstEdge = NULL;
        G->vertices[i].id = 0;
    }

    // 輸入邊信息
    for (int k = 0; k < arcNum; k++) {
        int begin, end, duration;
        printf("輸入邊%d(起點 終點 持續時間): ", k);
        scanf("%d %d %d", &begin, &end, &duration);

        // 頂點編號從1開始,數組從0開始
        begin--; end--;

        // 頭插法構建鄰接表
        EdgeNode *e = malloc(sizeof(EdgeNode));
        e->adjvex = end;
        e->weight = duration;
        e->next = G->vertices[begin].firstEdge;
        G->vertices[begin].firstEdge = e;

        // 終點入度++
        G->vertices[end].id++;
    }
    G->vexNum = vexNum;
    G->arcNum = arcNum;
}
2. 拓撲排序 + 最早事件時間(ve)計算
void CalculateLatestTimes(AOEGraph *G, int *topoOrder, int *ve, int *vl) {
    // 初始化vl為汇點最早時間(項目總工期)
    for (int i = 0; i < G->vexNum; i++) {
        vl[i] = ve[G->vexNum - 1];
    }

    // 逆序處理拓撲序列
    for (int i = G->vexNum - 1; i >= 0; i--) {
        int u = topoOrder[i];
        EdgeNode *e = G->vertices[u].firstEdge;
        while (e) {
            int v = e->adjvex;
            // vl[u] = min(vl[u], vl[v] - weight)
            if (vl[v] - e->weight < vl[u]) {
                vl[u] = vl[v] - e->weight;
            }
            e = e->next;
        }
    }
}
4. 關鍵活動識別與關鍵路徑輸出
vexNum; i++) {
        int u = topoOrder[i];
        EdgeNode *e = G->vertices[u].firstEdge;
        while (e) {
            int v = e->adjvex;
            int ee = ve[u];           // 活動最早開始時間
            int el = vl[v] - e->weight; // 活動最晚開始時間
            int slack = el - ee;       // 浮動時間

            printf("| %c->%c | %4c | %4c | %8d | %8d | %6d | %s |\n",
                   G->vertices[u].data, G->vertices[v].data,
                   G->vertices[u].data, G->vertices[v].data,
                   ee, el, slack, slack == 0 ? "是" : "否");

            // 關鍵活動浮動時間為0
            if (slack == 0) {
                criticalPath[cpLen++] = G->vertices[u].data;
            }
            e = e->next;
        }
    }

    // 輸出關鍵路徑(去重+添加匯點)
    printf("\n關鍵路徑: ");
    for (int i = 0; i < cpLen; i++) {
        if (i == 0 || criticalPath[i] != criticalPath[i-1]) {
            printf("%c -> ", criticalPath[i]);
        }
    }
    printf("%c\n", G->vertices[G->vexNum-1].data);
    printf("項目總工期: %d 時間單位\n", ve[G->vexNum-1]);
}
測試數據示例
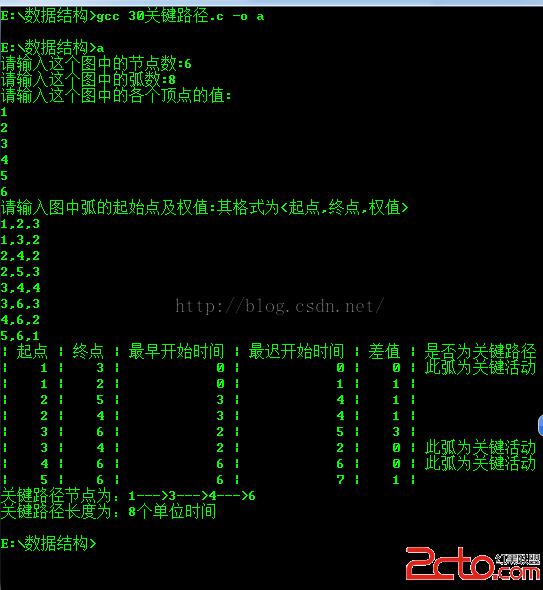
頂點: 6, 邊: 8 頂點標識: A B C D E F 邊: 1 2 3 (A->B, 3) 1 3 4 (A->C, 4) 2 4 5 (B->D, 5) 3 4 4 (C->D, 4) 2 5 6 (B->E, 6) 3 5 5 (C->E, 5) 4 6 2 (D->F, 2) 5 6 3 (E->F, 3)輸出結果解析
| 活動 | 起點 | 終點 | 最早開始 | 最晚開始 | 浮動時間 | 關鍵 | | A->B | A | B | 0 | 0 | 0 | 是 | | A->C | A | C | 0 | 1 | 1 | 否 | | B->D | B | D | 3 | 3 | 0 | 是 | | C->D | C | D | 4 | 4 | 0 | 是 | | B->E | B | E | 3 | 4 | 1 | 否 | | C->E | C | E | 4 | 5 | 1 | 否 | | D->F | D | F | 8 | 8 | 0 | 是 | | E->F | E | F | 9 | 9 | 0 | 是 | 關鍵路徑: A -> B -> D -> F 項目總工期: 10 時間單位關鍵路徑算法複雜度
| 階段 | 時間複雜度 | 空間複雜度 |
|---|---|---|
| 拓撲排序+ve | O(V+E) | O(V) |
| 逆序計算vl | O(V+E) | O(V) |
| 關鍵活動識別 | O(E) | O(1) |
| 總計 | O(V+E) | O(V) |
AOE網關鍵路徑算法是運籌學與項目管理的基石,C語言實現通過鄰接表+拓撲排序+動態規劃思想,高效解決了項目最短工期與關鍵活動識別問題。掌握其核心邏輯,對理解編譯器指令調度、CI/CD流水線優化、雲資源調度等現代工程問題大有裨益。