Windows Workflow Foundation 的應用領域遠超傳統業務流程。本文展示如何利用 WF 4.0 流程圖與自訂活動,驅動 WPF 3D 渲染的機械手臂模型,實現工控指令流程的可視化模擬——這是邁向數位孿生、虛擬調試與離線編程的關鍵一步。
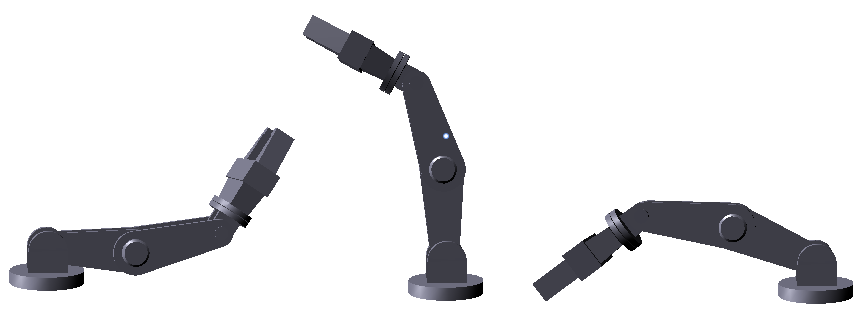
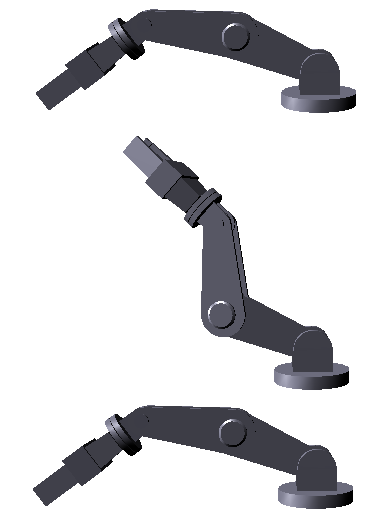
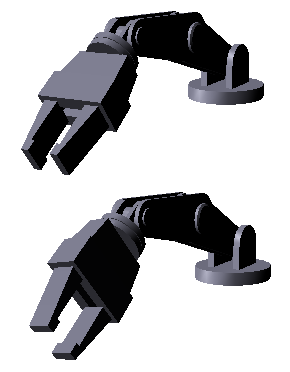
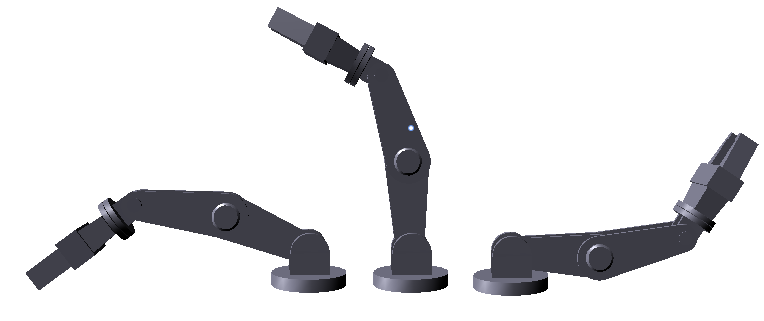
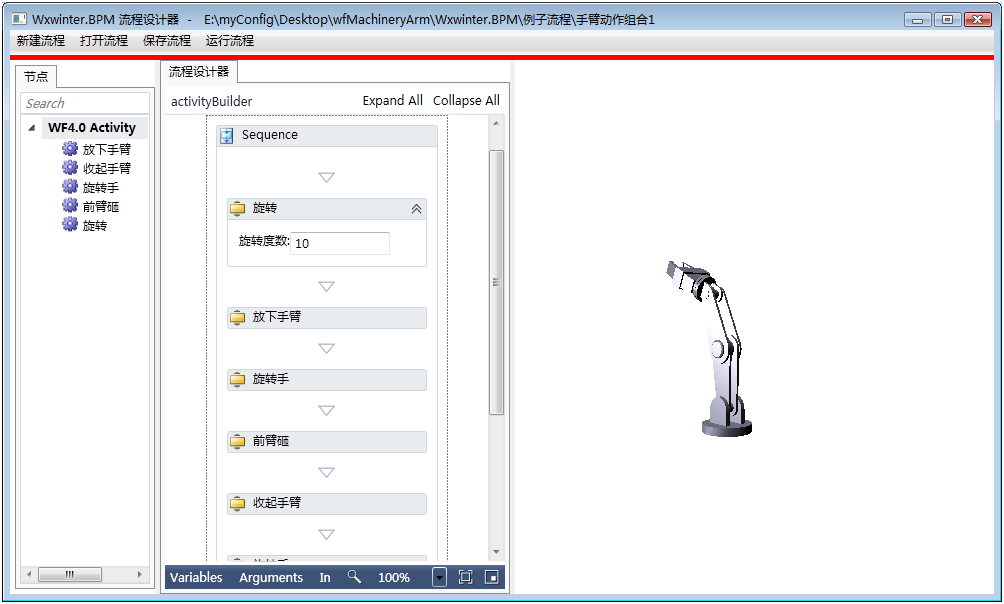
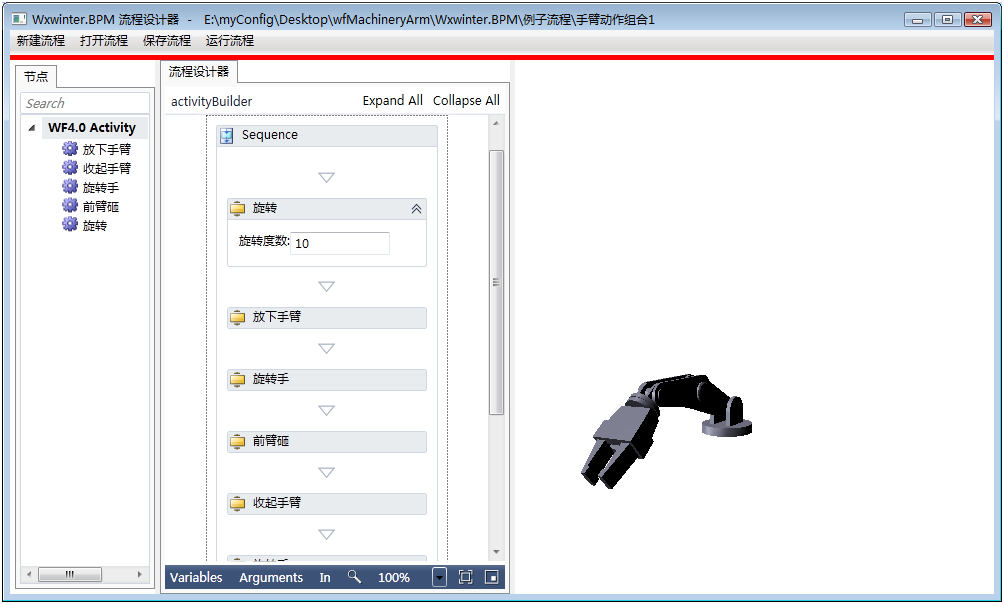
WorkflowApplication 執行流程,活動透過回調驅動 3D 模型Viewport3D 渲染機械手臂,即時反映關節角度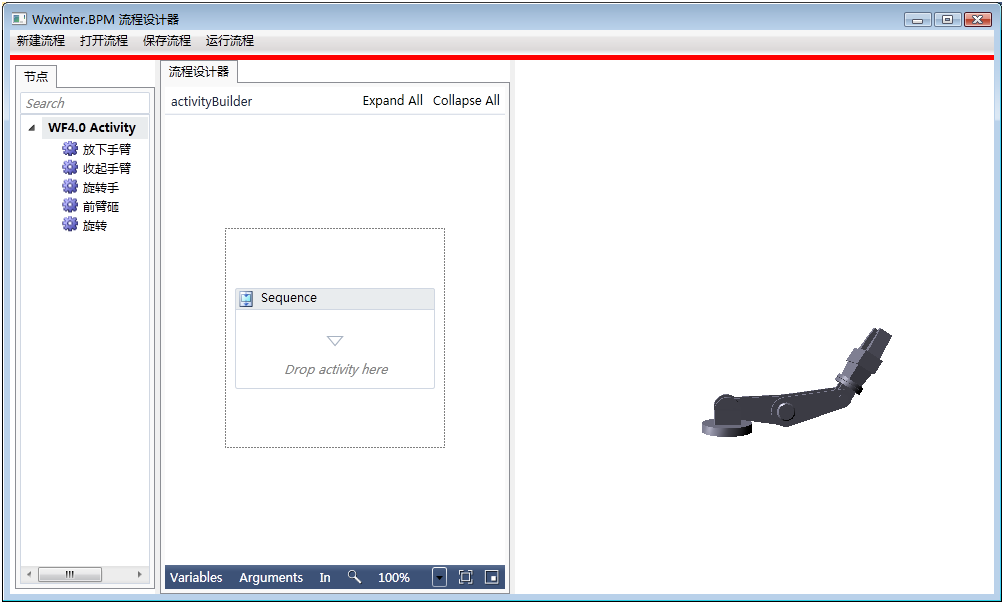
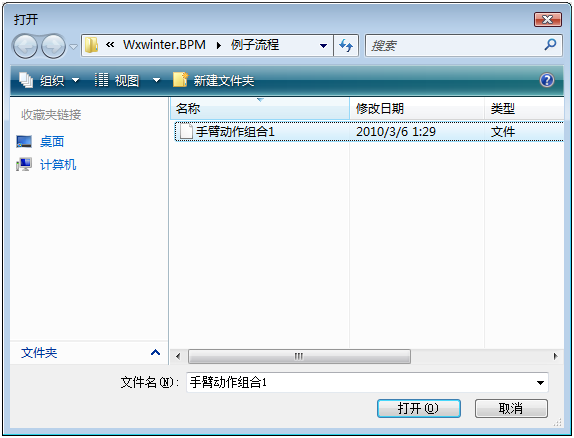
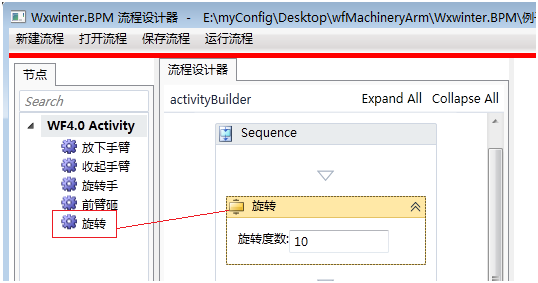
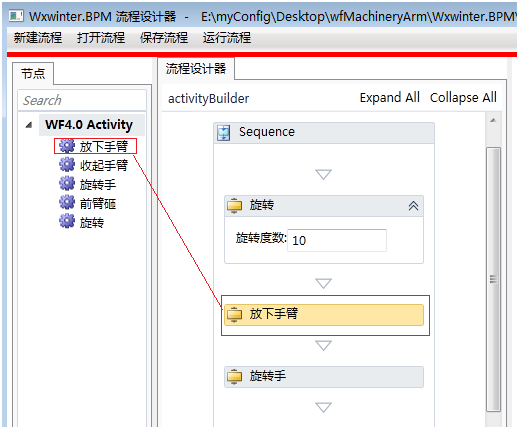
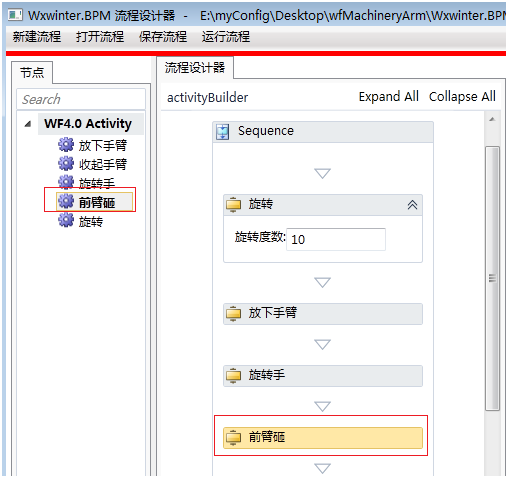
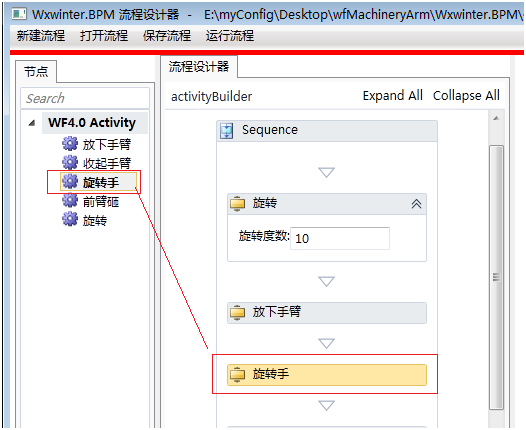
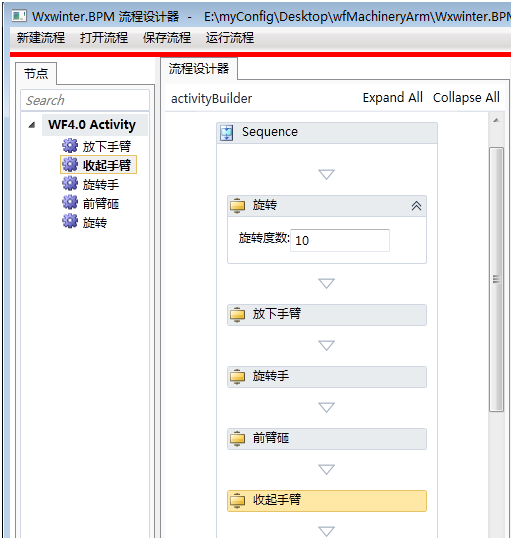
每個活動對應一個機械手臂原子動作,屬性面板可配置參數(角度、速度、等待時間)。
控制大臂底座水平旋轉
[Designer(typeof(RotateActivityDesigner))]
public sealed class RotateActivity : NativeActivity {
    [RequiredArgument] public InArgument<double> Angle { get; set; }
    [RequiredArgument] public InArgument<int> Speed { get; set; }
    public InArgument<TimeSpan> Timeout { get; set; } = TimeSpan.FromSeconds(30);

    protected override void Execute(NativeActivityContext context) {
        var angle = Angle.Get(context);
        var speed = Speed.Get(context);
        var timeout = Timeout.Get(context);

        // 取得 3D 模型控制器(透過 Extension 注入)
        var controller = context.GetExtension<IArm3DController>();
        var bookmark = context.CreateBookmark("RotateComplete", OnRotateComplete);

        // 非同步發送指令,避免阻塞 WF 執行緒
        controller.RotateBaseAsync(angle, speed, (success, msg) => {
            bookmark.Resume(context, new RotateResult { Success = success, Message = msg });
        });
    }

    void OnRotateComplete(NativeActivityContext context, Bookmark bookmark, object value) {
        var result = (RotateResult)value;
        if (!result.Success)
            throw new InvalidOperationException($"旋轉失敗: {result.Message}");
    }
}
public interface IArm3DController {
    void RotateBaseAsync(double angle, int speed, Action<bool, string> callback);
    void LowerArmAsync(double angle, int speed, Action<bool, string> callback);
    void StrikeAsync(int force, Action<bool, string> callback);
    void RotateWristAsync(double angle, Action<bool, string> callback);
    void RetractArmAsync(int speed, Action<bool, string> callback);
    // 狀態查詢
    ArmState GetCurrentState();
}
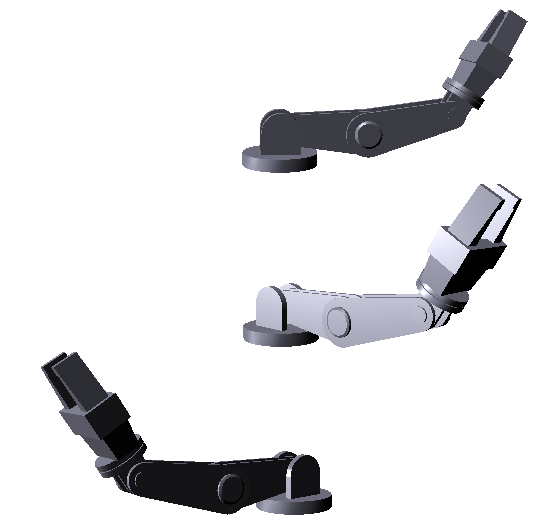
WPF 3D 實現細節:使用 Transform3DGroup 組合 RotateTransform3D、TranslateTransform3D,透過動畫 (DoubleAnimation) 平滑過渡關節角度。
WorkflowApplicationIArm3DController 實作為 Extension:app.Extensions.Add(armController)Bookmark.Resume() 喚醒流程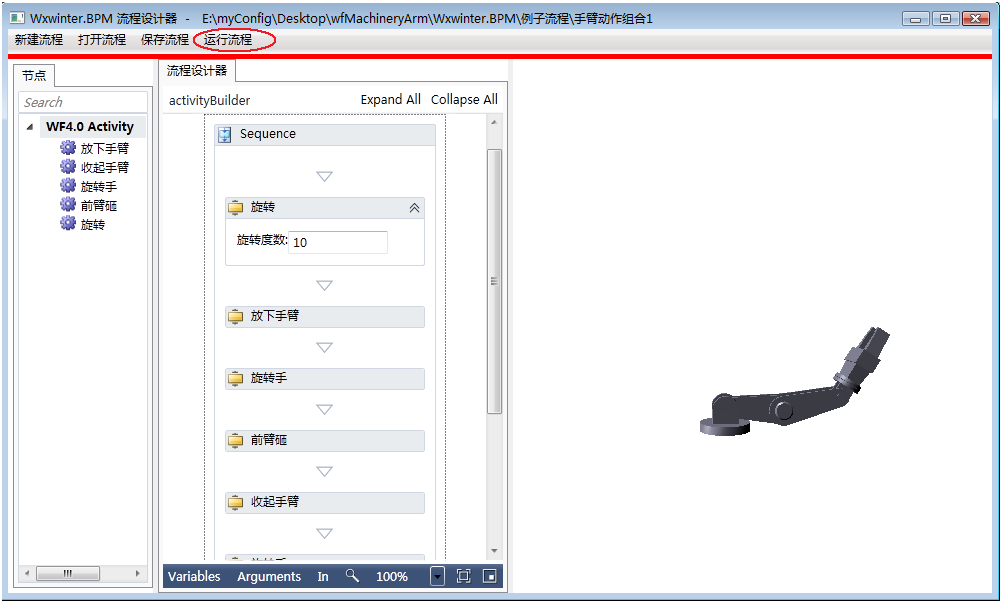
| 領域 | 應用場景 | WF 價值 |
|---|---|---|
| 工控離線編程 | 機器人焊接/噴塗路徑規劃 | 流程即程式,可視化驗證碰撞與邏輯 |
| 產線模擬仿真 | 新產線佈局驗證、週期時間分析 | 長流程持久化、斷點繼續、參數化複用 |
| 數位孿生 | 實體設備雙向同步、預測性維護 | 流程狀態即數位孿生狀態,天然支援追蹤審計 |
| 虛擬對抗/訓練 | 軍事/應急機器人操作訓練 | 流程圖定義任務邏輯,支援動態注入干擾事件 |
| 現場行為重現 | 事故調查、操作回放 | 持久化軌跡完整記錄決策點與執行路徑 |
完整專案包含:WF Designer Rehost、自訂活動庫、WPF 3D 機械手臂模型、測試流程範例:
https://files.cnblogs.com/foundation/wfMachineryArm.rar
將工作流技術延伸至物理實體控制與 3D 可視化,打通了「邏輯流程」與「幾何運動」的鴻溝。這不僅是技術演示,更是工業 4.0 背景下、軟體定義自動化的縮影——流程圖成為機器的通用程式語言。