水平軌道兩點放兩機器人,同一程序控制,指令:左/右移一步、條件判斷(對方曾到過此處?)、無條件跳轉。目標:必相遇。
這是去年微軟工程院題,本質是追趕問題,鏈表中經典體現為「快慢指針」。
雙指針 p1, p2 起始指頭,p2 先走 k 步,再同步前進,p2 到尾時 p1 即為倒數第 k。
代碼:
ListNode* fun(ListNode* head, int k) {
    ListNode *p1 = head, *p2 = head;
    for (int i = 0; i <= k-1; i++) p2 = p2->next;
    while (p2) { p1 = p1->next; p2 = p2->next; }
    return p1;
}
靈感源自長跑:領先者與落後者速度差決定追上時間。平時多觀察生活、多思考,面試直覺自然來。
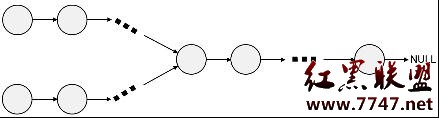
先判環(快慢指針):
bool hasCycle(ListNode* head) {
    if (!head) return false;
    ListNode *slow = head, *fast = head->next;
    while (fast && fast->next) {
        slow = slow->next;
        fast = fast->next->next;
        if (slow == fast) return true;
    }
    return false;
}
綜合邏輯:
1. 都無環 → 比尾節點。
2. 都有環 → 取一表相遇節點,看是否在另一表上(遍歷另一表或再跑快慢指針)。在 → 相交;不在 → 不相交。
3. 一有環一無環 → 不可能相交。
偽代碼:
start:
if (at position other NOT reached) move_right
if (at position other reached)     move_right; move_right
goto start
解析:
A 後 B 前,同速右移。A 到達 B 起點前,兩者均滿足第一條 → 同速。
A 到達 B 起點後,A 滿足第二條 → 雙速;B 仍滿足第一條 → 單速。
相對速度 = 1 步/單位時間,距離 |AB|,需 |AB| 時間追上。
細節:第二分支連續兩 move_right 不一定能精確雙速(指令原子性),但邏輯成立。
追趕思想貫穿:倒數第 k、環檢測、相交判斷、機器人相遇。核心是速度差產生相對運動,快慢指針是時間換空間的藝術。