圖的廣度優先搜索(BFS)與深度優先搜索(DFS)是圖論算法的基石,也是Dijkstra、Prim、拓撲排序、強連通分量等高級算法的核心子程序。本文對照《算法導論》,從偽代碼、顏色標記、時間戳、隊列/棧機制、遞歸與非遞歸實現五個維度,建立完整認知框架。
BFS(G, s)
for each u ∈ V-{s}: color[u]=WHITE, d[u]=∞, π[u]=NIL
color[s]=GRAY, d[s]=0, π[s]=NIL
Q ← ∅; ENQUEUE(Q, s)
while Q ≠ ∅:
    u ← DEQUEUE(Q)
    for each v ∈ Adj[u]:
        if color[v] = WHITE:
            color[v] = GRAY
            d[v] = d[u] + 1
            π[v] = u
            ENQUEUE(Q, v)
    color[u] = BLACK
d[v]:源點s到v的最短邊數(無權最短路徑)。π[v]:BFS樹中父節點,回溯可得最短路徑。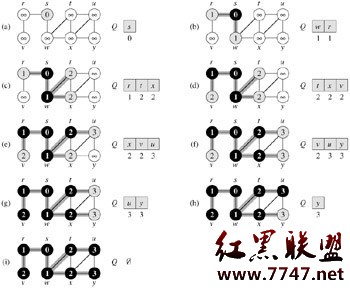
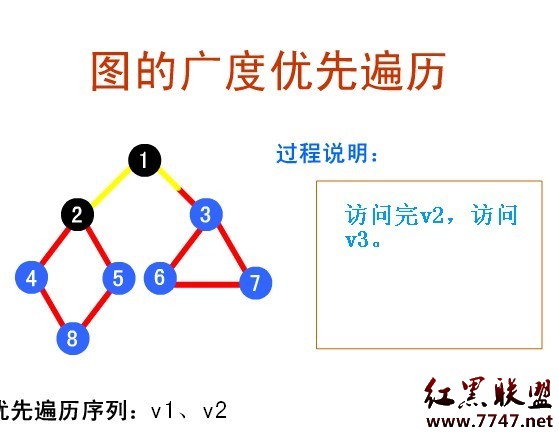
在線演示:廣度優先遍歷演示系統
O(V+E):每頂點入隊出隊各一次(O(V)),每邊在Adj中掃描一次(O(E))。
DFS(G)
for each u ∈ V: color[u]=WHITE, π[u]=NIL
time ← 0
for each u ∈ V:
    if color[u] = WHITE: DFS-VISIT(u)

DFS-VISIT(u)
color[u] = GRAY
time ← time + 1; d[u] ← time      // 發現時間
for each v ∈ Adj[u]:
    if color[v] = WHITE:
        π[v] = u
        DFS-VISIT(v)
color[u] = BLACK
time ← time + 1; f[u] ← time      // 完成時間
d[u] < d[v] < f[v] < f[u] ⇔ v是u的後代。d[u] < f[u] < d[v] < f[v] ⇔ u與v無祖孫關係。f[u]遞減序輸出(有向無環圖)。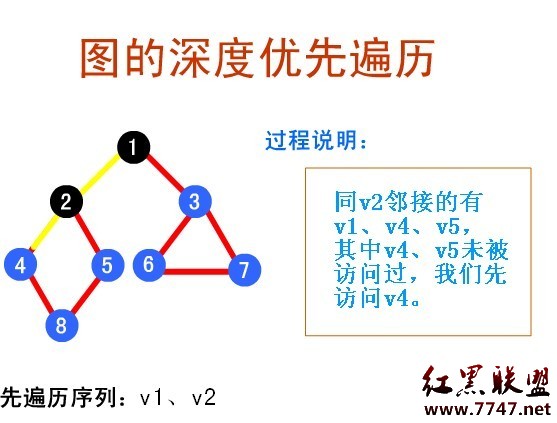
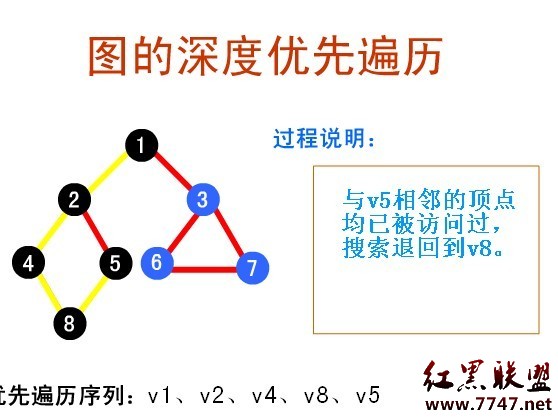
在線演示:深度優先遍歷演示系統
O(V+E):每頂點DFS-VISIT恰好一次,每邊在Adj掃描一次。
void dfsR(Graph *G, Vertex v) {
    v->marked = 1;
    visit(v);
    for (Vertex w = firstAdj(G, v); w; w = nextAdj(G, v, w))
        if (!w->marked) dfsR(G, w);
}
void dfsIter(Graph *G, Vertex s) {
    Stack S; push(S, s);
    while (!empty(S)) {
        Vertex v = pop(S);
        if (v->marked) continue;
        v->marked = 1;
        visit(v);
        // 注意:為模擬遞歸順序,需逆序壓棧鄰接點
        for (Vertex w = firstAdj(G, v); w; w = nextAdj(G, v, w))
            if (!w->marked) push(S, w);
    }
}
關鍵差異:遞歸隱式棧保存「下一個鄰接點索引」,非遞歸需自行管理或接受順序差異(不影響正確性)。
| 場景 | 首選 | 理由 |
|---|---|---|
| 無權圖單源最短路徑 | BFS | 層層擴展保證最少邊數 |
| 連通分量/拓撲排序/環檢測 | DFS | 時間戳/完成序天然編碼拓撲序 |
| 雙連通分量/強連通分量 | DFS | Kosaraju/Tarjan 均基於DFS |
| 極大圖、深度未知 | BFS / 非遞歸DFS | 避免棧溢出 |
| 隱式圖/狀態空間搜索 | DFS (IDA*) | 空間O(d)優於BFSO(bᵈ) |
BFS 用隊列記住「下一層誰最近」,DFS 用棧(遞歸/顯式)記住「下一條路往哪鑽」。
掌握兩者的顏色機制、時間戳、父指標、隊列/棧對應關係,圖算法大廈的地基便築牢了。