首頁
編程語言
C語言|JAVA編程
Python編程
網頁編程
ASP編程|PHP編程
JSP編程
數據庫
MYSQL數據庫|SqlServer數據庫
Oracle數據庫|DB2數據庫
您现在的位置: 程式碼之家 >> 編程語言 >  >> Java 程式設計 >> Java 相關知識

世界級 Robocode 機器人四大運動模式深度解析

     編輯:Java 相關知識

前言:運動模式決定生存

Robocode 風靡全球,頂尖機器人皆擁有獨特運動策略。上屆中級組冠軍 Fermat 憑藉難以預測的運動躲避子彈奪冠。本文將常見運動模式分為四類深入剖析,助您設計更強生存策略。

一、明顯有規律的主動運動

典型代表: Walls(繞牆直線)、SpinBot(圓周)、Corners(躲角落)。

此類運動規律明確,易被預測性瞄準(如線性/圓周提前量)擊中。但在群戰中,雷達需分配注意力,規律運動反而難被專注分析。進階寫法如 PrairieWolf(角落來回)、SandboxLump(角落來回混合弧線)即利用此特性。
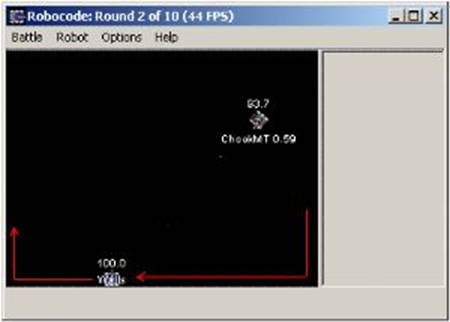
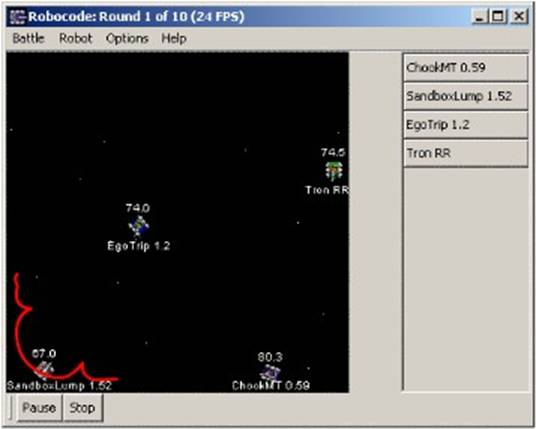
Walls 運動軌跡 SandboxLump 運動軌跡

來回運動的迷惑性與破解

在 A、B 點間直線來回。若擺幅 < 雙方距離,敵人提前量打在轉折點外側會落空;若擺幅 > 距離,提前量落在區間內則能命中。優秀機器人會識別來回週期與幅度進行針對性瞄準。對策:加入隨機擺幅、弧線來回、變速等干擾因子。
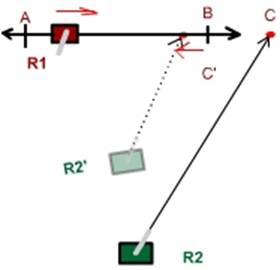
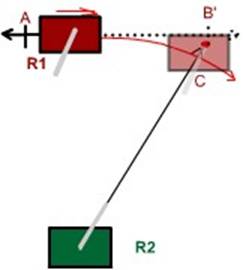
來回運動幾何分析 近距離來回運動命中分析

二、隨機性極強的主動運動

典型代表: Crazy(雖無 Math.random() 但行為混沌)、含隨機指令的機器人。

Crazy 交替前進/後退、轉向/停止、撞牆反彈,使一般分析器難以建模。測試顯示,用針對 Walls/SpinBot/Corners 的策略射擊 Crazy,命中率分別為 11%、25%、29%。雖非最佳,但證明「錯誤模型在近距離仍可命中」(機器人有體積)。
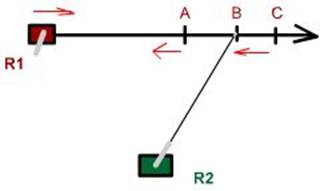
隨機來回運動分析

三、對瞄準有干擾性的主動運動

核心策略:誘導敵人建立錯誤模型,關鍵時刻突變。

  • Wolverine: 平時靜止,偵測到敵人開火瞬間變向。早期極少機器人能擊中。
  • 進階變體: CX1.33(小幅來回後長距離衝刺)、Mooserwirt2(預估子彈到達前瞬間變向)。

識別干擾需針對特定模式:如記錄 CX1.33 的長距離平均值 L,當運動超過短來回幅度時預判將走完 L 後返向。無通用萬能識別法,故頂尖機器人命中率普遍不高。
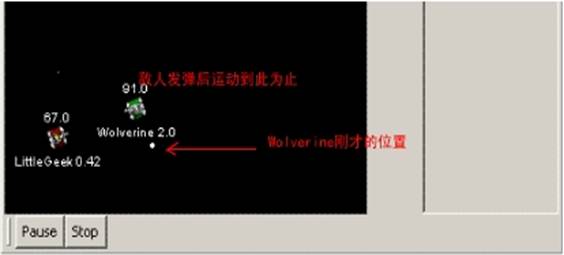
Wolverine 干擾運動示意

四、依據敵人開火/運動的被動運動(波浪衝浪雛形)

核心:記錄敵人子彈資訊,計算危險度分佈,移動至安全區。

  • Wolverine/ChookMT: 偵測開火 → 建立虛擬子彈模型 → 實時評估威脅 → 向無威脅方向移動。
  • Fermat: 持續移動並動態調整速度/方向,隱含波浪衝浪邏輯,擅長保持特定距離(遠距離)。
  • 距離控制: Wolverine 維持近距(~200px),Fermat 維持遠距。發現特定距離下命中率異常時,應考慮加入距離控制策略。

總結與啟示

  1. 後兩類運動編碼難度高,但不保證優於前兩類。簡單奇特運動(如 Micro/Nano 級機器人)往往難以被大型機器人破解。
  2. 頂尖機器人常混合多種模式並動態切換(如 Ares 擁有 4+ 策略)。
  3. 警惕克隆類機器人(Parakeet, Clone)能模仿您的運動。設計獨特運動的同時,必須開發針對該運動的瞄準對策。

運動與瞄準雙修,方能久勝沙場。開始規劃您的下一代機器人策略吧!
  1. 上一篇文章:
  2. 下一篇文章:
Copyright © 程式碼之家 All Rights Reserved