啟發式搜索是人工智能領域求解大規模狀態空間問題的核心技術。本文從通用圖搜索算法(GRAPHSEARCH)出發,推導最優優先搜索、A*算法、可採納性/一致性條件、啟發函數設計原理,並分析啟發式對分支因子與效率的影響。
GRAPHSEARCH
1  OPEN ← {s}, CLOSED ← ∅
2  while OPEN ≠ ∅:
3      n ← 從 OPEN 取出節點 (策略決定)
4      if n 是目標: return 回溯路徑
5      CLOSED ← CLOSED ∪ {n}
6      M ← 展開 n 的後繼節點
7      將 M 中不在 CLOSED 的節點加入 OPEN
8      按策略重排 OPEN
9  return 失敗
策略差異:
f̂(n)升序重排。f̂(n) = ĝ(n) + ĥ(n)升序重排。
A*
1  OPEN ← {s}, CLOSED ← ∅
2  ĝ(s) ← 0, ĥ(s) ← h(s), f̂(s) ← ĥ(s)
3  while OPEN ≠ ∅:
4      n ← 取 f̂ 最小節點
5      if n 目標: return 重構路徑
6      移 n 至 CLOSED
7      for each m ∈ 後繼(n):
8          if m ∈ CLOSED: continue
9          ĝ_new ← ĝ(n) + cost(n,m)
10         if m ∉ OPEN 或 ĝ_new < ĝ(m):
11             ĝ(m) ← ĝ_new; ĥ(m) ← h(m); f̂(m) ← ĝ(m)+ĥ(m)
12             父指標指向 n
13             if m ∉ OPEN: 加入 OPEN
14             else: 更新 OPEN 中鍵值
15  return 失敗
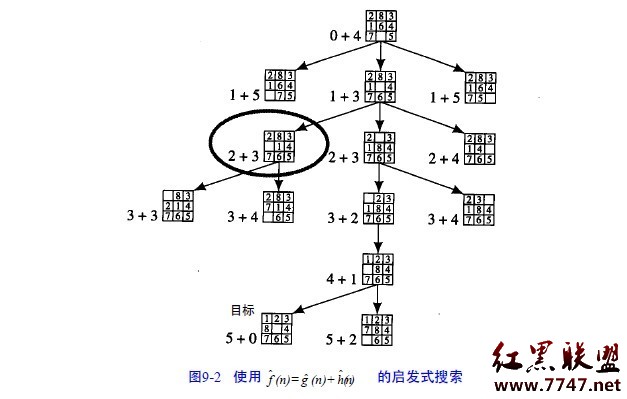
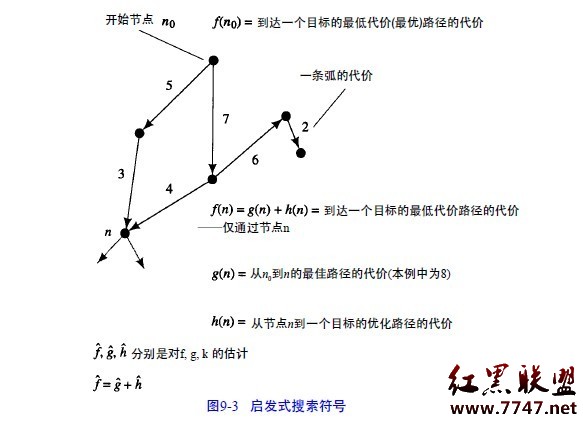
n的真實最小代價。n到目標的真實最小代價。n的最優路徑代價。n的最小代價(≤ g(n))。h(n)的估計值。ĥ(n) ≤ h(n)(估計不超過真實值)。
定理:若ĥ可採納,A*保證找到最優解。
ĥ(n) ≤ cost(n,m) + ĥ(m) 對任意鄰接m成立。
等價於:沿任意路徑f̂值單調不減。
定理:一致性 ⇒ 可採納性;一致性下,每個節點只需展開一次(無需CLOSED重新展開),效率更高。
h(n) = max(h₁,h₂,...,hₖ),取最大仍可採納且更強。無技巧搜索需展開bᵈ節點(b分支因子,d深度)。
啟發式將有效分支因子從b降至b* < b。
定義:若h₁導致的有效分支因子小於h₂,則h₁ ≺ h₂(h₁更優)。
良好啟發函數能指數級縮減搜索樹,使原本不可解問題在多項式時間內求解。
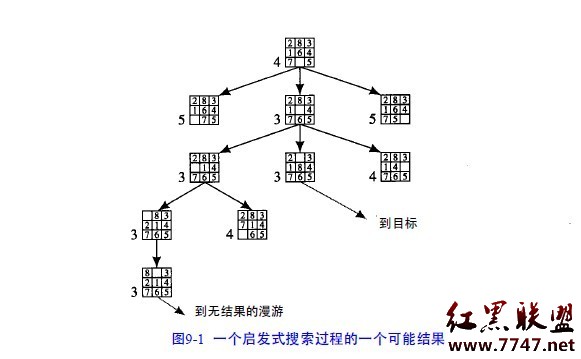
h₁:錯位數碼個數(可採納,弱)。h₂:曼哈頓距離和(可採納,強)。h₃:線性衝突 + 曼哈頓(可採納,更強)。實測:h₂比h₁快數量級;h₃更快。展示「可採納且更強 ⇒ 效率更高」原則。
掌握 GRAPHSEARCH 框架、可採納/一致性理論、啟發函數設計三大支柱,即掌握了啟發式搜索的理論核心與工程指南。