本文承接上篇,深入剖析Dijkstra算法每一步執行細節,重點講解鬆弛技術、三種優先隊列的具體操作差異,並完整推導斐波那契堆實現的O(V log V + E)複雜度來源。
s到所有v∈V。v到終點t(反向圖跑單源)。u→v(A*更優)。V次單源。
BELLMAN-FORD(G, w, s)
1  INITIALIZE-SINGLE-SOURCE(G, s)
2  for i ← 1 to |V|-1
3      for each edge (u,v) ∈ E
4          RELAX(u, v, w)
5  for each edge (u,v) ∈ E
6      if d[v] > d[u] + w(u,v)  return FALSE  // 存在負權環
7  return TRUE
時間O(VE)。核心結論:無負權環 ⇔ 所有邊滿足 d[v] ≤ d[u] + w(u,v)(三角不等式)。Dijkstra要求非負權,正是為了避開負環複雜性,換取O(E log V)效率。
for each v ∈ V: d[v] ← ∞, π[v] ← NIL
d[s] ← 0
O(V)。建立「最短路徑估計」上界與前驅記錄。
Q ← V[G] // 所有頂點入隊,鍵值為 d[v]
此步差異決定後續複雜度:
O(V) 建堆,但EXTRACT-MIN需O(V)掃描。O(V) 建堆(自底向上),EXTRACT-MIN O(log V)。O(V) 插入(各O(1)),EXTRACT-MIN O(log V) 平攤。
while Q ≠ ∅:
    u ← EXTRACT-MIN(Q)      // 確定 u 的最短路徑
    S ← S ∪ {u}
    for each v ∈ Adj[u]:
        RELAX(u, v, w)      // 可能觸發 DECREASE-KEY
關鍵不變量:S中頂點的d值為真實最短距離,不再改變。
| 操作 | 數組 | 二叉堆 | 斐波那契堆 |
|---|---|---|---|
| INSERT (建堆) | O(V) | O(V) | O(V) |
| EXTRACT-MIN (×V) | O(V²) | O(V log V) | O(V log V) |
| DECREASE-KEY (×E) | O(1) | O(E log V) | O(E) 平攤 |
| 總計 | O(V²+E) | O((V+E)log V) | O(V log V + E) |
斐波那契堆通過延遲合併、標記機制、度數界實現DECREASE-KEY攤銷O(1)。Dijkstra中每條邊最多觸發一次DECREASE-KEY,故總貢獻O(E)。
EXTRACT-MIN需合併樹根鏈表、合併同度樹,攤銷O(log V),共V次,貢獻O(V log V)。
當|V| ≪ |E|(極稀疏圖)且極度追求理論上界時。工程實踐中,二叉堆/配對堆常數更小、實現更簡,往往更快。理解其原理比直接套用更重要。
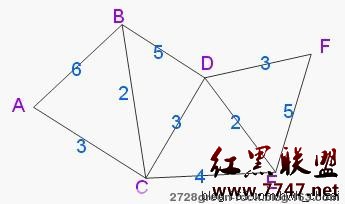
下篇將給出基於二叉堆的完整C語言實現源碼,含圖結構、堆操作、路徑回溯,可直接編譯運行。