Floyd-Warshall算法是解決圖中任意兩點最短路徑的經典動態規劃算法,時間複雜度O(V³),適用於稠密圖。本文提供基於鄰接矩陣的完整C語言實現,包含路徑重構、路徑長度矩陣維護等核心邏輯。
動態規劃狀態定義:D[i][j]表示從頂點i到j的最短路徑長度,path[i][j]記錄i到j最短路徑上i的下一個頂點。核心遞推:
D[i][j] = min(D[i][j], D[i][k] + D[k][j])  // 允許經過頂點k
path[i][j] = path[i][k]  // 更新下一跳頂點
void Floyd(MGraph *G, int path[][MAX_VERTICES], int D[][MAX_VERTICES], int n) {
    int i, j, k;

    // === 初始化階段 ===
    for (i = 0; i < n; i++) {
        for (j = 0; j < n; j++) {
            if (G->A[i][j] < INF) {
                D[i][j] = G->A[i][j];
                path[i][j] = j;  // 直接可達,下一跳為j
            } else {
                D[i][j] = INF;
                path[i][j] = -1; // 不可達
            }
        }
        D[i][i] = 0;      // 自環距離為0
        path[i][i] = i;   // 自己到自己下一跳是自己
    }

    // === 核心動態規劃:三層循環 ===
    for (k = 0; k < n; k++) {        // 中間頂點
        for (i = 0; i < n; i++) {    // 起點
            for (j = 0; j < n; j++) { // 終點
                if (D[i][k] + D[k][j] < D[i][j]) {
                    D[i][j] = D[i][k] + D[k][j];
                    path[i][j] = path[i][k];  // 關鍵:下一跳更新為i->k的第一跳
                }
            }
        }
    }
}
 %c", vertices[current]);
    }
    printf("\n");
}
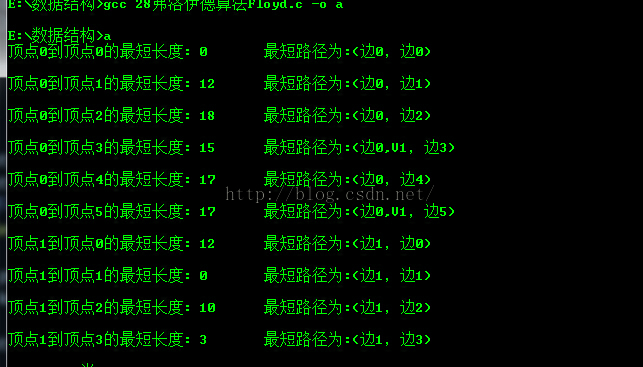
輸出結果解析
最短路徑長度矩陣: 0 12 18 15 17 23 12 0 10 3 13 5 18 10 0 13 21 11 15 3 13 0 16 8 17 13 21 16 0 16 23 5 11 8 16 0 路徑示例: A -> B -> D -> F B -> D -> E關鍵細節與優化要點
- 路徑矩陣初始化:
path[i][j] = j表示直連邊下一跳為終點,這是路徑重構的基礎- 負權環檢測:算法結束後若
D[i][i] < 0則存在負權環- 空間優化:可用一維數組滾動更新,但需保留
k-1輪結果,實際節省有限- 並行化潛力:最內層循環無數據依賴,適合SIMD/多線程並行
與Dijkstra算法對比
| 特性 | Floyd-Warshall | Dijkstra(單源) |
|---|---|---|
| 問題類型 | 全源最短路徑 | 單源最短路徑 |
| 時間複雜度 | O(V³) | O(E log V) / O(V²) |
| 適用圖類型 | 稠密圖、需所有點對 | 稀疏圖、單源查詢 |
| 負權邊支持 | 支持(無負權環) | 不支持 |
| 路徑重構 | 簡單(下一跳矩陣) | 需前驅數組 |
INF + INF可能溢出,判斷前檢查D[i][k] != INF && D[k][j] != INFpath[i][j] = path[i][k]而非path[k][j]D[i][i] = 0必須在初始化階段設置Floyd-Warshall算法以其簡潔的三層循環解決了全源最短路徑問題,是動態規劃在圖論中最經典的應用之一。掌握其路徑重構機制,對理解路由協議、網絡分析等領域的核心算法大有裨益。