POJ 魔獸世界之一:備戰 - 雙方司令部武士生成模擬
問題描述 紅、藍兩方司令部中間有 n 個城市。雙方每整點各生成一名武士,武士有 dragon、ninja、iceman、lion、wolf 五種,各有初始生命值
 HDU 2256 Problem of Precision:矩陣快速冪求精確整數部分
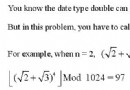
問題重述 求 (√2 + √3)2n 的整數部分模 1024。直接用浮點數計算在 n 較大時會失去精度,必須採用數論方法。 數學推導 令 An = (5 +
Luogu P2647 最大收益:貪心與動態規劃完整解析
題目背景與描述 在 Luogu P2647「最大收益」中,我們面對 n 個物品,每個物品擁有兩個屬性:收益 Wi 與影響係數 Ri。任意選擇物品並決定選取順序,
HDU 5667 Sequence:矩陣快速冪 + 費馬小定理求解線性遞推指數
題目大意 遞推數列: f[1] = 1 f[2] = a^b f[n] = a^b * f[n-1]^c * f[n-2] (n ≥ 3) 求 f[n] m
C/C++ const 關鍵字完全指南:從基礎語法到底層 const、頂層 const 與指針/引用綁定規則
1. 基本規則:const 物件必須初始化 const int i = getSize(); // 運行時初始化 ✓ const int j = 42;
 BZOJ 4518 斜率優化 DP:將序列劃分為 m 段最小化平方和
題目轉化 原問題:將長度 n 的序列劃分為 m 段,使各段內元素與段平均值的平方差之和乘以 m 最小。 經代數變形(略),等價於:最小化各段和的平方和。 DP
 STM32 Keil MDK 新建專案完整圖文教程(含固件庫配置)
開發環境 IDE:Keil µVision 4/5 (MDK-ARM) 目標晶片:STM32F103ZET6 (Cortex-M3, 512KB Flash,
UVALive 6908 Electric Bike 題解:動態規劃與記憶化深搜
題目大意 騎電動車上班,路程分 N 段,每段坡度 `cost[i]`。電池初始電量 E,4 檔助力:L=0/1/2/3 消耗 L 電量,提供助力 0/4/8/1
BZOJ 1012 / JSOI 2008 最大數:線段樹維護區間最大值完整解法
題目大意 維護一個動態序列,支援兩種操作(共 M ≤ 200,000 次): 插入 A n:將 (n + t) % D 插入序列尾部。t 為上一次查詢答案(初
OpenCV + Visual Studio 2010:命令列模式下正確執行帶參數程式的圖文教學
問題背景 在 VS2010 IDE 中按 F5 執行 OpenCV 程式時,若程式需命令列參數(如圖片路徑),預設無法傳遞參數,導致 `argc=1`、`arg
線性動態規劃經典模型精講:最大子段和、最長遞增子序列、最長回文子串
1. 最大子段和(Maximum Subarray Sum) 狀態:dp[i] = 以 a[i] 結尾的最大子段和。 轉移:dp[i] = max(a[i],
 Visual Studio 高級調試技巧全集:斷點、內存、變量、異常與優化
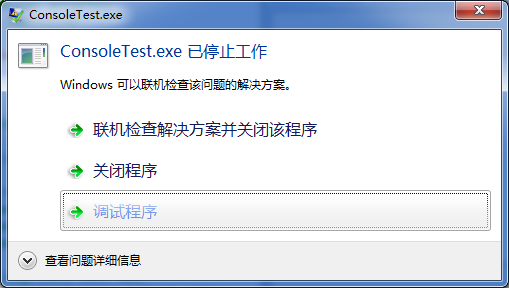
1. 軟件斷點:無需 IDE 介入觸發調試器 // x86/x64 通用 __debugbreak(); // MSVC 內建 DebugBr
Google Glog 日誌庫 Windows 環境配置與使用實戰手冊
Glog 簡介 Google Glog (glog) 是 C++ 風格流式日誌框架,支援多級別、自動分檔、滾動、崩潰轉儲。現代版本託管於 GitHub,當前主版
 Java 多線程核心技術全景指南:從基礎到高併發實戰
為什麼需要多線程? 並發 vs 並行 並發:單核 CPU 分時片輪換執行多線程,宏觀上「同時」運行 並行:多核 CPU 真正同時執行多線程 並發是更寬泛概念,
 BestCoder Round #89 B 題:單調隊列優化 DP 解法詳解
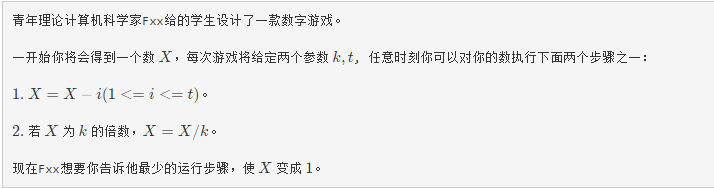
題目大意 從位置 x 出發,目標到達 1。每步可選: 跳至 `k * i`(若 ≤ x) 向前走 1~t 步(即 `i + l`, 1 ≤ l ≤ t) 每步
Floyd-Warshall 算法詳解:多源最短路徑核心原理與 C++ 實現
算法核心思想 Floyd-Warshall 算法解決有向加權圖中任意兩點間最短路徑問題。允許負權邊,但不允許負權環。時間複雜度 O(n³),空間 O(n²),適
C++ 時間類設計:年月日時分秒輸入輸出格式化實現
題目要求 設計一個 `Time` 類,精確表示年、月、日、時、分、秒。輸入六個整數(空格分隔),輸出兩行:第一行「年 月 日」(空格分隔),第二行「時:分:秒」